Andy1744
-
Постов
763 -
Зарегистрирован
-
Посещение
Тип контента
Профили
Форумы
События
Загрузки
Весь контент Andy1744
-
что делать - живем во тьме , пьем со сторожем , но при этом Елену Петровну чтим .
-
вот дела ,а я уверен был что это Гришка Распутин (ранний)
-
Вы прямо как Ленин глядя на посление 25 лет ,отчетливо видно ,что больших бед чем эта самая либеральная демократия не принесло ни что , ни у нас ни в мире. и не случайно ,вне зависимости от того что человек вкладывает в это понятие - звучит как отбороное ругательство. ну это так , для информации ,как со стороны смотрится презентация вашего проекта , думаю что на самом деле ничего такого подлого и позороного вы не замышляете.
-
laryc , мне кажется тебе просто спирта жалко
-
ну конечно физические , какие еще то? все как прежде только вот "не выделять" и "не фильтровать" ,а жадно все до последнего мусорного колебания обработать. т.е. как человек - часть мира в готовом виде ,а часть достроить.
-
Подход к построению датчика тонких воздействий ,который вы вкратце описали можно назвать стандартным – так в основном и делают . Однако ,в полной мере ,можно сказать что он не работает , дело в том что регистрацию сделать получается , но не во всех случаях и даже там где она была получена результат не всегда воспроизводим. Попробую пояснить причину этого (мое мнение). Если сравнивать возможности не «вооруженного» человека и прибора , то человек имеющий определенную тренировку собственного внимания ,в нормальном для себя состоянии , способен практически всегда дать характеристику исследуемому объекту . При этом если сравнивать «показания» нескольких сенсов ,то где то их видение в достаточной мере совпадает ,а где то отличается , но сведения можно получить всегда , в отличии от прибора ,который грубо говоря то кажет то нет. Больше всего это похоже на ситуацию в которой человек получает какую то многомерную картину происходящего ,а прибор выхватывает одну частность ,которая в данный момент может и не иметь достаточного информационного наполнения. Или другое сравнение - человеку объект дает «телеметрию» по ста каналам ,а прибору по одному . В случае человека , похоже что чем больше таких мерностей , тем в больше у человека вариантов для интерпретации «увиденного» - от сюда и ситуации в которых видение то совпадает ,то имеет иные формы. Это количество ,необходимых для конкретного объекта изучения мерностей и можно считать степенью «тонкости» объекта. Так чем более грубый объект (мерностей мало) тем более однозначно он воспринимается разными сенсами , тем больше шансов получить однозначную приборную оценку. Хороший пример такого «полутонкого» объекта это геопатогенные зоны , их описания хорошо совпадают как при «ручном» исследовании , так и при приборном. Более тонкие тела сенс вынужден «собирать» в своей голове по собственной программе , которая чем больше измерений тем сильнее у людей отличается. Получается нам ,чтобы создавать более совершенные сенсоры нужно уходить от идеи мерить одной линейкой. Причем система мер должна быть связанна . Мне пока не ясно , достаточно ли поменять способ обработки , на многомерный используя один сенсорный элемента , или источники тоже должны быть множественные. Эту тему я на днях затронул чуть более подробно (там где «делаем торсиметр») , кому интересно можно там дополнительно глянуть что я имею в виду.
-
добрый день ,Xenia. по части вопросов я уже писал . ток на удержание я не даю , т.е. перед началом измерения через обмотки step мотора ток не течет. если ток на удержание давать , то на первый взгляд картина не меняется , но нужно еще посмотреть внимательно в цифрах (пока не делал) . Снимаю щестерню и кручу платформу рукой примерно в том же режиме что и мотор - если мотор включался не позднее 1-2 часа до измерения то сенсор его "видит" , если прошло больше времени , то чаще всего нет (именно так - чаще всего). на постоянный магнит помещаемый на расстояние аналогичное мотору датчик реагирует слабо (минимум на порядк слабее чем на мотор). двигатель униполярный (марку ,если нужно специально гляну - так не видно) , питание 12 вольт , ток удержания 0.25A . контроллер в данный момент вот этот http://robozone.su/cnc-home/50-mikroshagov...gatelja-na.html
-
именно так емкостной датчик ,который тут обсуждался ,и сделан. к стати ,первое с чем я столкнулся , работая еще с самым ранним вариантом прибора это и были аномалии при исследовании земельного участка.
-
ну пока что он (моторчик) мне просто мешает , разве что использовать ситуацию чтобы методики экранирования отработать. один вариант я нашел - одевание замкнутых колец на сенсор со стороны моторчика.
-
это не чувствительность меняется ,а наложение колобка на поток СЗ-ЮВ . во всех экспериментах с начала поворот на 360 градусов против часовой , потом обратно на каждое действо отдельный график (синим цветом то что против часовой , красным по часовой). По емкостному датчику совпадение полное если крутить "быстро" (быстро это в каждой точке 2 секунды на измерение) , если крутить медленно существенно увеличивается "шум". Такой же шум вблизи земли. по поводу ярко выраженной ломаности графика на кварцах. часть кварцев (примерно 5-10% от партии) при таком включении реагируют на смену положения в пространстве , эти же экземпляры наиболее чувствительны. поэтому в дифференциальную пару я всегда подбираю один такой. вот и получается эта пила , не понятно только почему через раз . планирую еще оба кварца "тупых" поставить ,посмотреть что в этом случае будет.
-
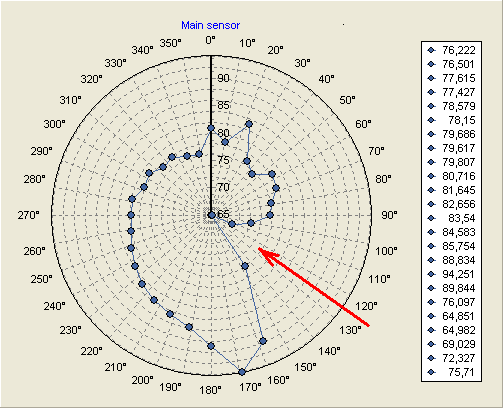
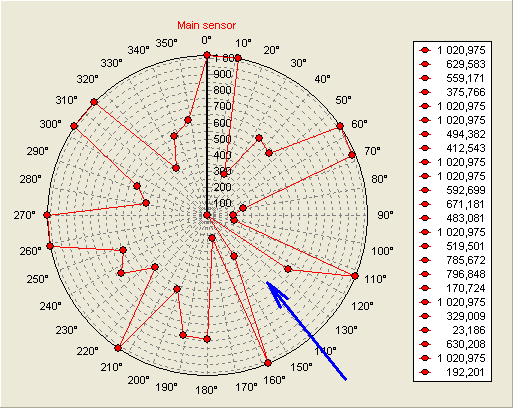
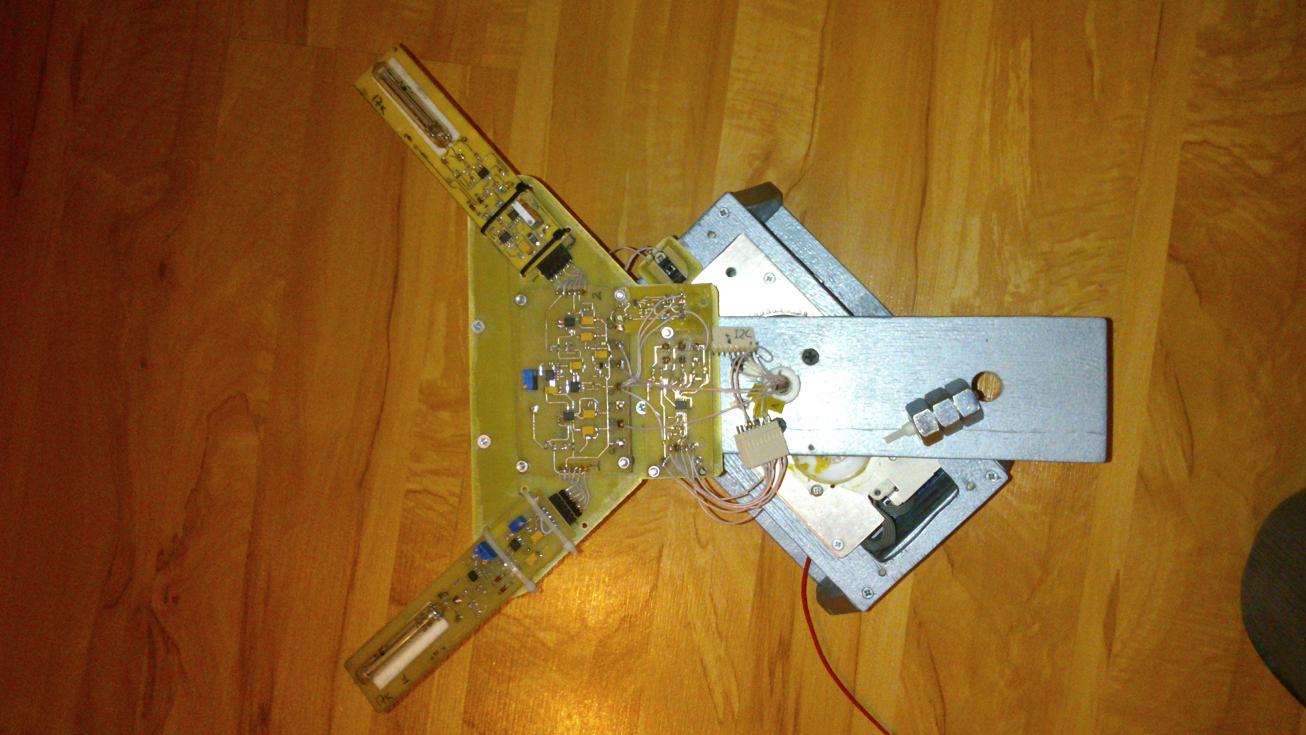
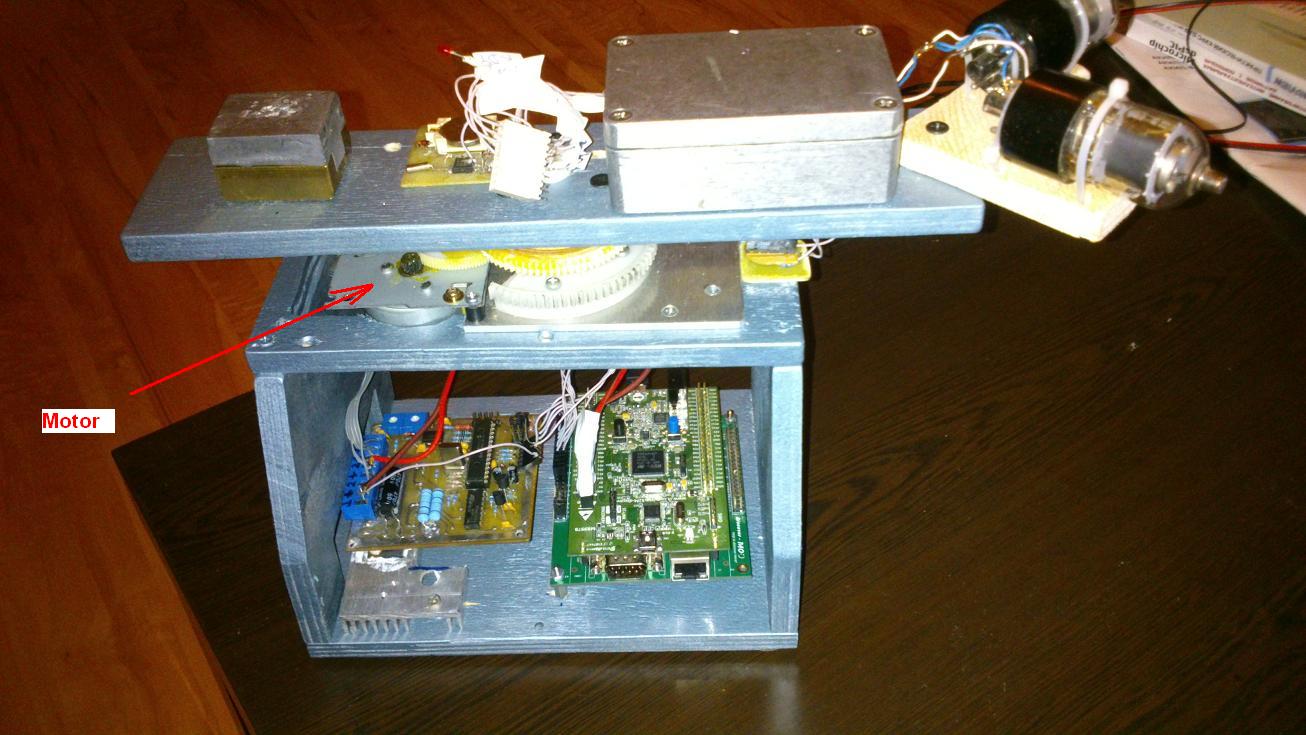
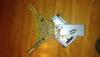
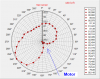
поставил на вращающуюся платформу другой датчик , на этот раз сенсоры в виде кварцевых резонаторов (17Кгц) измеряется добротность , включены дифференциально , оси кристаллов одинаково ориентированы в вертикальной плоскости , в горизонтальной угол 90 град. целью эксперимента было проверить реакцию на прохождение области где расположен шаговый двигатель , напомню что в предыдущих экспериментах на этой платформе с емкостным датчиком наблюдалась яркая реакция на двигатель , который в момент измерения был обесточен , при этом сенсор на порядок менее ярко реагировал на болванку металла аналогичной массы и на магнит. при вращении блока сенсоров остановка через 10 градусов ( 4 секунды измерение на точку) по результатам. сенсор на кварцах так же уверенно реагирует в точке прохождения мотора. в общем это не удивительно , другими методами (не приборными) на двигателе остается "серый" кокон спадающий по плотности в половину за 5 минут. рисунки емкостной датчик на 7745 (для сравнения) датчик на кварцах (две диаграммы , подряд влево и вправо) по поводу характерно рваного характера диаграмм ,для этого типа сенсора ,отдельный разговор. внешний вид макета.
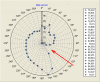
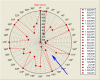
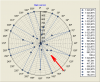
-
в большинстве случаев не понятно что за отклик получен , инструменты нужны разные , и если действительно такой чувствительный прибор будет равнодушен к эфиру (в чем я все же сомневаюсь) , тогда ему вообще цены нет
-
как я понял , при измерении девайс перебирает частоту до получения минимального импеданса паралельного LC контура , дальше при известном C индуктивность вычисляется по формуле. при таком раскладе можно в качестве сенсора и L и С использовать одновременно , было бы интересно сравнить с 7745. чипдип предлагает LDC1000EVM оно в почти в 10 раз дороже чем LDC1000NHR (7$ 4-6 недель уже много где есть) , в чем отличие не понятно.
-
Недавно я стал счастливым обладателем совершенно нового способа «измерений» через систему взаимосвязанных мер – дешевый и простой способ , кроме понимания сути ничего не нужно. Я вообще не планировал об этом писать , но раз уж рот открыл основную идею промету. Недавно в соседней ветке мы с Радомиром в начале зацепились за Тимей Платона ,а потом плавно перешли к очередной 101-ой попытке разобраться со строением музыкального строя. И вот тут оно поперло – это гениальное изобретение (октавное строение с 12-ю интервалами в каждой) представляет собой древнейший измерительный инструмент ,в котором гармонически связаны две совместные системы мер – одна статическая через удвоение на следующую октаву ,и вплетенная в нее геометрическая прогрессия через корень 12-ой степени из 2. Оказывается геометрическая прогрессия является динамической мерой , и судя по литературе на ней можно построить геометрию. В такой геометрии октава оказывается поделенной на равные! части , причем эти части строго связаны между собой ,и через границу октавы связаны с привычной нам статической мерой . Музыкальный строй система двух взаимосвязанных мер показывающая отношение равенства в статике и динамике. Поняв в чем тут прелесть можно сразу пойти дальше – приняв эти две меры за координатную ось добавить в систему нужное кол-во таких осей. По моим пробам получается что минимум нужны 2 оси т.е. 4 меры , из которых обязательно две меры должны быть динамические (с разным основанием) ,и одна или обе из оставшихся должны быть в статике (одной из них может быть время). Простейший вариант : на листе бумаги по вертикали отложили октавы и заполнили промежутки через прогрессию корень 12-ой степени из 2 , далее уже по горизонтали от первой октавы разметили шкалу по другой прогрессии , и последним шагом по данному алгоритму заполнили всю плоскость. Эта плоскость замечательна тем что все числа в ней взаимосвязаны , они не повторяются и плоскость мы можем продолжить на сколько нам угодно во все стороны. Получился измерительный инструмент совершенно нового типа. Простейший способ его использования такой – вычислять значение исследуемой функции ,с заданной точностью искать ближайшее по значению число и ставить в этом месте точку на плоскости – получим двумерный узор уникальный для данной системы мер .Аргумент функции тоже входит в систему мер , поэтому если мы «подаем» на плоскость сигнал с АЦП частота дискретизации полноправная мера. Очень познавательно «подать» на такую измерительную плоскость синус плавно увеличивая частоту дискретизации. К стати про АЦП и дискретизацию, при ближайшем рассмотрении оказалось что копирование спектра с которым борются при дискретизации аналогового сигнала легко обращается во благо если это свойство заложить в систему мер.
-
Словесные прелести постов выше пробудили дремлющую писательскую жилку. Торсиметры пусть пока идут в поля (торсионные разумеется). Забавно слышать про «закрытые» системы особенно в контексте данной темы , хотя вполне допускаю что просто не понимаю о чем вы. Жалко, Седой , что вы не стали отвечать про природу ЭМ , впрочем ваша осторожность мне понятна. Я решаю такую задачу – пытаюсь сопоставить не приборную практику изучения «тонких» свойств предметов с приборными методами. По-простому говоря если я маятником ,руками или иным способом выявил какие то особенности предмета выделяющие его среди прочих , то пытаюсь найти способ с помощью прибора данный предмет как то отличить от этих прочих . Т.е. данное свойство ,вернее комплекс свойств , показать на экране , отклонить стрелочку и.т.д. На сегодня мне очевидно что это до какой то степени возможно. Но эта возможность ,в полной мере открывается только в том случае , если с того что я использую как сенсор брать и пускать в обработку абсолютно все что присутствует в пространстве окружающем исследуемый предмет. Пресловутое ЭМ , дабы отвязаться от которого ставят экраны и лезут в шахты , вносит в конкретное теперешнее состояние объекта , не меньший вклад чем скажем вертикальные восходящие/нисходящие потоки эфира или эфирный ветер. И если мы все же преодолеем все трудности экранировки от всех источников «бесполезного шума» , то что будет получено не имеет ни чего общего с реальными свойствами исследуемого тела . Практического результата для в таком опыте совершенно не просматривается (ну кроме того что это интересно). Вся эта методика организации измерений в которой чтобы получить информацию о целом ,его целое нужно распилить на свойства и в таком виде , рафинированное свойство «померить» имеет своими корнями переданную нам по наследству привычку измерять все при помощи фиксированного «метра». Ну к примеру взять аналого-цифровой преобразователь ,у него в качестве этого самого «метра» используется опорное напряжение , только относительно которого мы можем получить отсчеты – читай величины относительные ничего не выражающих пары вольт. И получается на вход подали «шум» в котором есть отражение целого букета свойств ,а имеем только один «метр» (причем сам по себе ничего не выражающий) .Ну а дальше дело уже телячье – остается один выход – экранировать и фильтровать , потому как эта методика мо жет сработать только если в сигнале будут какие то одномерные следы поведения среды и изучаемого объекта. У меня такое положение дел всегда вызывало внутренне противоречие и вопросы почему так принято ,ведь очевидно что брать нужно «все» и использовать более чем одну меру , причем эти меры должны иметь вполне конкретный физический смысл , однако как это осуществить на практике вот вопрос. Нам природа пихает в наш сенсор все возможное , типа на возьми ,а мы режем и плачем , время , деньги - в результате плохо воспроизводимое не известно что.
-
здравствуйте , Седой. в своем сообщении вы упомянули несколько интересных моментов , вопросы наверно будут не правильные в вашем понимании , но тем не мение спрошу. Что вы имели в виду под открытым и закрытым контуром? (был бы благодарен за пример закрытого контура) Сразу за контуром вы пишете " так как если контур закрыт, то мы имеем уже ЭМ природу. " , я правильно понял что ЭМ это какая то иная "природа" которая не Эфир? (если да то что это) И последний вопрос про "торсионные поля" . Что это такое ? Я прочитал кучу литаратуры на эту тему , впечатление складывается такое что "торсионные" поля у авторов возникают в двух ситуациях : как место для "хранения" реально регистрируемых , но не имеющих объяснения феноменов (есть еще один такой контейнер - ЭПС) , и во втором случае словосочетание "торсионные поля" используется просто для сокрытия факта отсуствия положительного содержания работы. было бы хорошо получить от вас ответ.
-
не буду в этой теме приводить результаты тестирования "колобка" не приборными методами - вполне возможно то что ты пишешь. посажу на платформу датчик другого типа (на основе КР) , посмотрим что покажет.
-
нее , с магнитометром у меня отдельная конструкция без мотора ,там резинка закручена и храповик - пальчиком нажал , один шаг. а чтобы график в полярных каординатах автоматом строился тут же , мне нужно было положение платформы по компасу. с шаговиком то я и так знаю угол - магнитометр не нужен. конечно странно, почему выключенный мотор такой всплекс дает , я пробовал что чушку стальную , что магнит аналогичной силы подсовывать эффекты на порядок меньше. вот фото ,чтобы понятно было о чем мы тут шепчемся. в принципе нашел способ избавиться от влияния моторчика - заземленное кольцо фольги в треть длины лампы , но это сильно повлияло на чувствительность сенсора в целом.
-
ну вот и у меня от включения к включению , при этом судя по инету , особых проблем у народа нет - самолетики летают , луноходы ползут куда положено. по мотору . сделал чертежи варианта где он убран , без токарных работ не обойтись ,а у меня станок безнадежно сломан . наковырял горы элементов механики из старых ксероксов-принтеров пока ничего путного сложить из этого не могу.
-
а магнитометр как именно шалил? я вот как раз сейчас воюю с магнитометром в качестве компаса дабы отказаться от привода платформы с датчиками от шагового двигателя , получается какая то ерунда - то полный оборот меньше 360 градусов , то угол не линейно меняется . вымотал меня этот камушек (магнитометр lsm303dlh) уже в край ,еще немного и я его феном зажарю.
-
магнитометр (чувствительность 0.1 микротесла, +- 1 миллитесла шкала) http://www.freescale.com/files/sensors/doc...eet/MAG3110.pdf градусник (0.5 С ) http://www.ti.com/lit/ds/sbos518c/sbos518c.pdf давление http://www.epcos.com/inf/57/ds/T5400.pdf остальные тоже есть
-
штука приятная. наверное все и нужно в комплексе с "основным" датчиком
-
отличные схемы ,я без особых трудозатрат получил длительность лучше 5 ns при аплитуде 580 вольт , можно было и больше амплитуду загнать да за осцилограф боязно.
-
все так , эти числа и в моем примере . На этом этапе я задался вопросом ,а почему именно так ,какой алгоритм , Его действий? Начав с одной доли , он ее удвоил , а затем утроил , можно сказать что просто добавлялось по единице. Казалось бы можно было продолжать в том же духе , но Он избрал другой алгоритм - теперь он оперирует 2 и 3 как новыми единицами , причем одновременно т.е. 2-ку и 3-ку берет по два и по три раза , между «плоскими» парами вставляет по одной доле , между «трехмерными» по две. Получили известный ряд и промежутки. В плоском ряду три градации по два состояния ,в "трехмерном" - четыре градации (Элемента) по три состояния. А вот как дальше действо пошло пока для меня не ясно.
-
ну Холла , можно пока оставить про запас , те выдержки которые он привел из Фладда , может ему и понятны но мне не достаточны. я его привел только тому что не точно выразился написав "Три элемента Огня" , читать нужно - Три части элемента Огня. Вернемся к Платону , дав нам ряд 1,2,3,4 и.т.д. и рассказав о пропроции и связи между элементами космоса , на мой взгляд он имеет в виду слежующее есть первое деление целого в результате которого мы имеем "плоские" 2 и 3 ,а вот дальше если взять 3 двойки и 3 тройки и связать их 3D способом т.е. умножением , мы получим два базовых элемента Огонь и Землю , которые будут уже не "плоские" т.е. материальные и по сути своей тройные ,корнем одного из них будет 2 ,а другого 3 . Но теперь их нужно между собой связать - Платон предлагает способ через комбинированные элементы Воздух (ООЗ ) и Воду (ОЗЗ) , которые так же материальны , и тройные по сути . Получили 4 группы по 3 базовые части двух типов ,все вместе шкала на 12 делений.